
01
Testen, wo sich die Sensoren widersprechen
Der Widerspruch ist der ganze Grund, warum es den zweiten Sensor gibt. Ein Benchmark, der ihn nie erzeugt, testet die Fusion nicht.
Sensoren fusioniert man nicht, um mehr Daten zu haben. Man fusioniert sie, weil sie unterschiedlich versagen. Die Kombination bleibt unter Bedingungen verfügbar, unter denen ein einzelner Kanal es nicht ist.
Warum überhaupt fusionieren
Fusion rechtfertigt ihre erhebliche Komplexität, wenn die Kombination unter Bedingungen verfügbar ist, unter denen kein einzelner Kanal es ist. Das ist eine konkrete Behauptung, und genau sie sollten Sie prüfen, bevor Sie sich auf eine Multisensor-Architektur festlegen. Denn ein zweiter Sensor, der unter denselben Bedingungen ausfällt wie der erste, bringt zusätzliche Kosten, Gewicht, Leistungsaufnahme und Kalibrieraufwand und dafür fast keinen Gewinn.
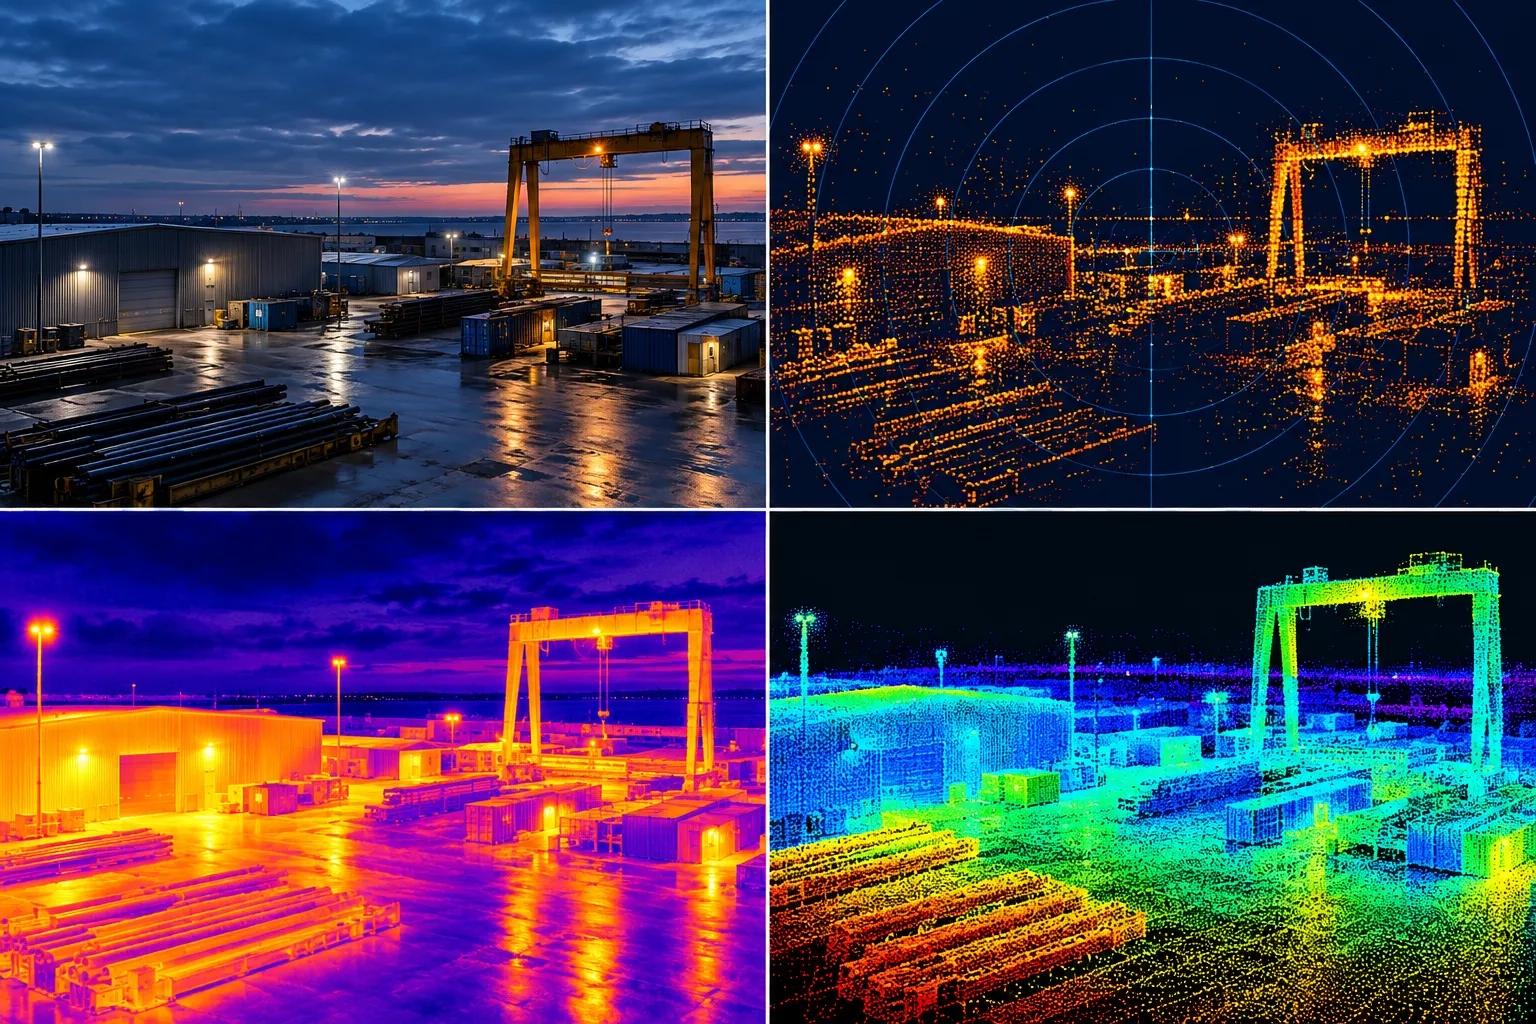
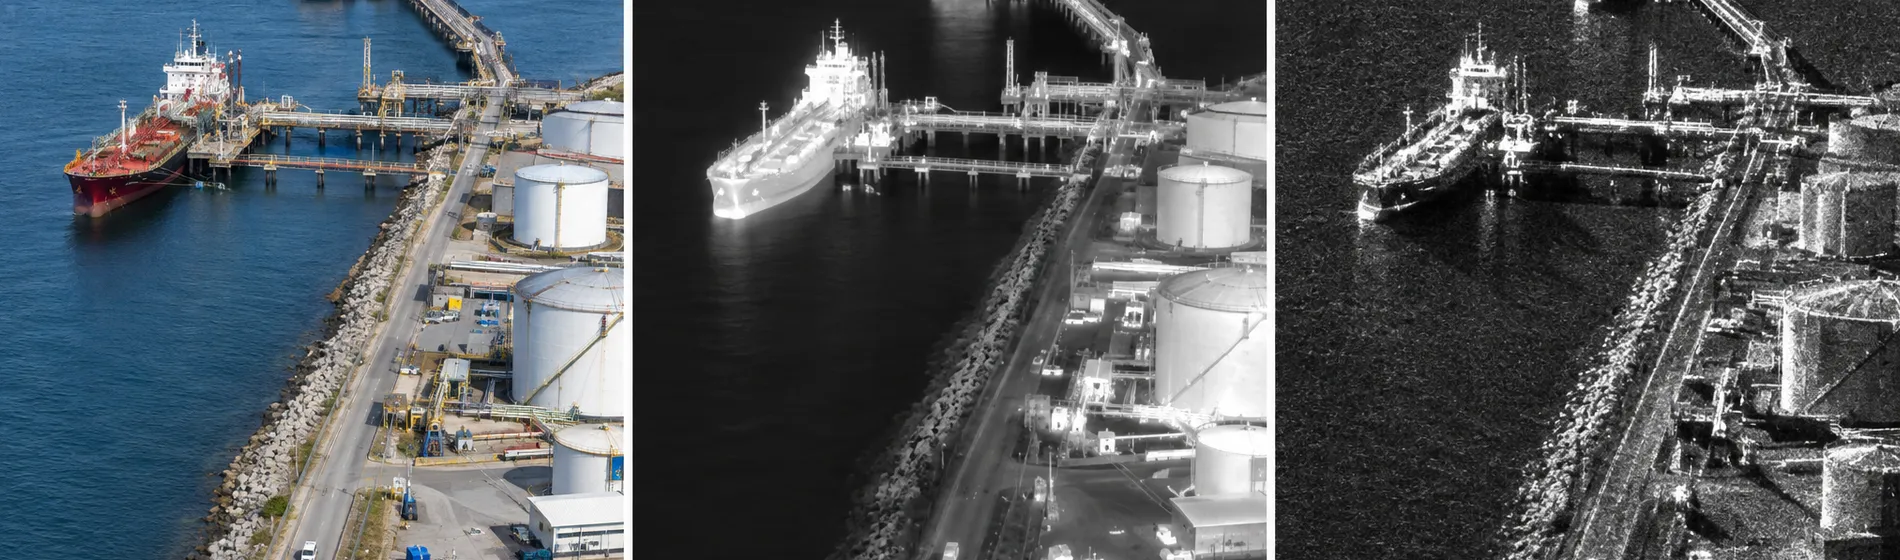
Kamerabilder mit Wärmebild und Prozessdaten an einer Fertigungslinie. Radar mit Kamera, wo Wetter und Dunkelheit über die Verfügbarkeit entscheiden. Elektrooptik mit thermischem Infrarot. Lidar und Geometrie. SAR mit Optik, wobei das Radar die Verfügbarkeit bei jedem Wetter liefert und die Optik die Interpretierbarkeit. Hochfrequenz und andere passive Quellen.
Dazu der Kontext jenseits der Sensoren. Er ist häufig die günstigste verfügbare Verbesserung der Genauigkeit, meist günstiger als ein zusätzlicher Sensor, und wird zugunsten eines solchen fast immer übersehen.
Bei sicherheits- und einsatzrelevanten Systemen beginnen wir in der Regel mit später Fusion. Früher fusionieren wir nur dort, wo der Genauigkeitsgewinn gemessen ist und die Ausrichtung der Sensoren garantiert werden kann.
Kombiniert Roh- oder nahezu rohe Daten vor dem Modell. Höchste Genauigkeit, wenn die Sensoren zeitlich und räumlich gut ausgerichtet sind. Wenn nicht, verzeiht sie nichts.
Kombiniert gelernte Repräsentationen. Der übliche Mittelweg, der eine moderate Fehlausrichtung toleriert.
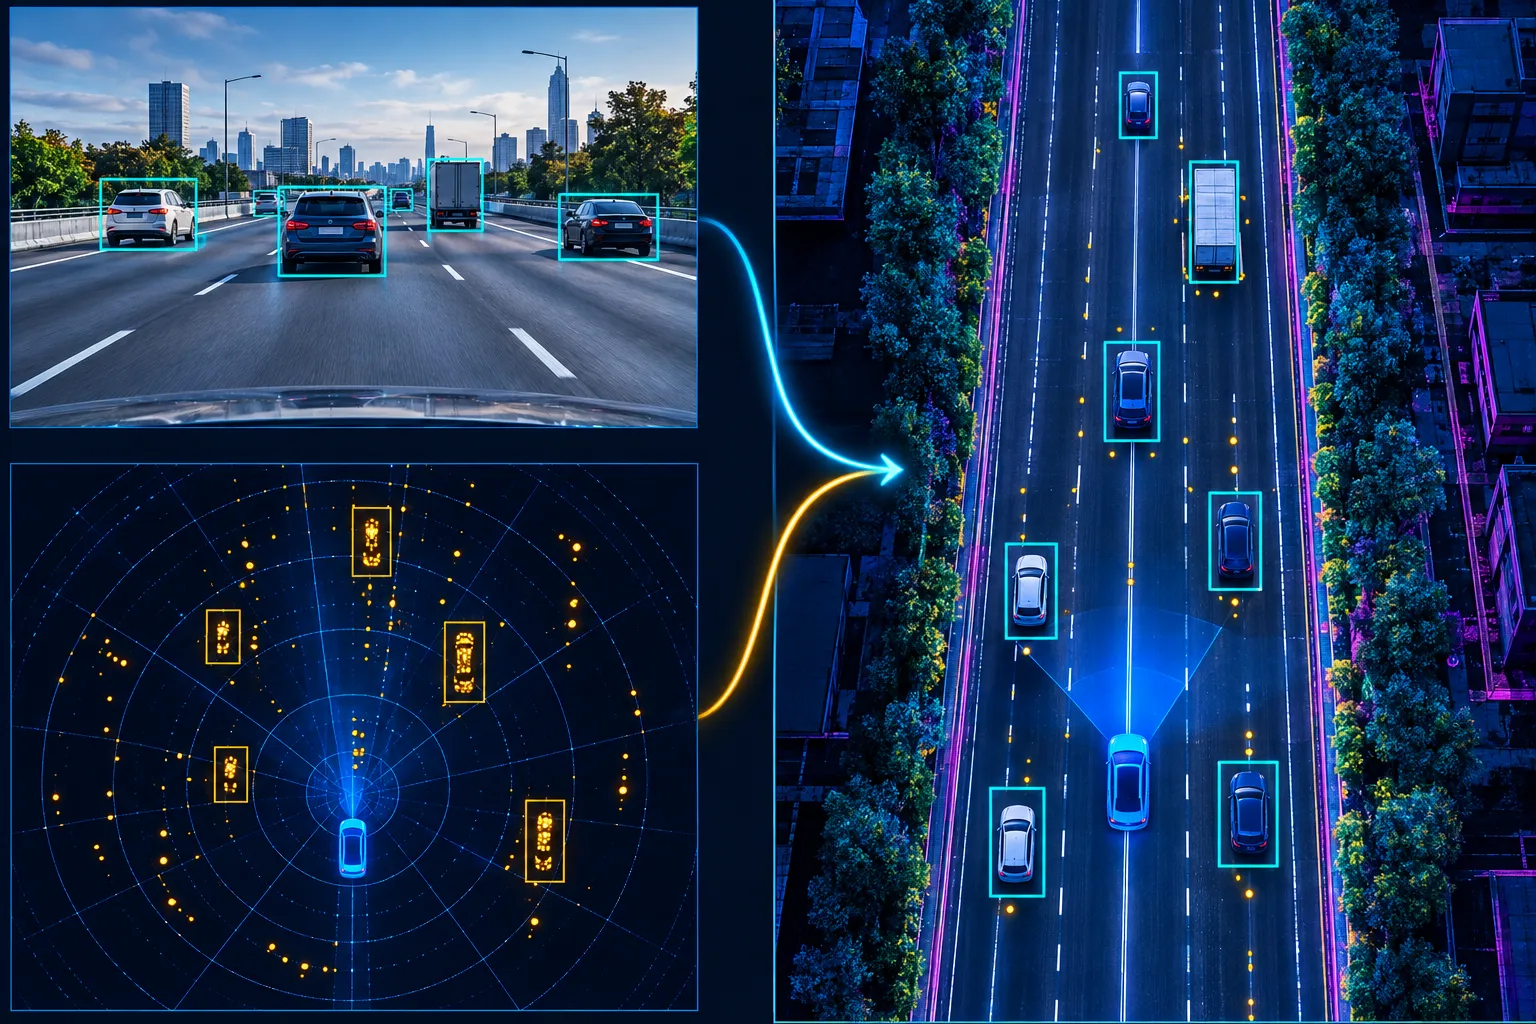
Kombiniert Entscheidungen unabhängiger Verarbeitungsketten je Sensor. In der Spitze weniger genau, bei allem anderen deutlich besser: Sie verschlechtert sich kontrolliert, wenn ein Sensor ausfällt, jede Kette lässt sich einzeln testen und zertifizieren, und Sie können einem Bediener oder Auditor erklären, warum das System zu seinem Ergebnis gekommen ist.
Kalman-Filter, Faktorgraphen und Bayes-Schätzer sind nach wie vor die richtige Antwort für Tracking, Zustandsschätzung und alles, bei dem die Dynamik bekannt ist und das Verhalten vorhersagbar und erklärbar sein muss. Gelernte Fusion lohnt sich dort, wo der Zusammenhang zwischen den Modalitäten kompliziert und schwer zu formulieren ist, etwa beim Abgleich einer Radarsignatur mit einer optischen Detektion.
Die meisten Produktivsysteme, an denen wir arbeiten, sind Hybride: ein gelerntes Wahrnehmungs-Frontend je Sensor und ein klassischer Schätzer, der den fusionierten Zustand führt. Die Wahl ist eine Engineering-Entscheidung. Sie sollte sich daraus ergeben, was zertifiziert, erklärt und um drei Uhr morgens debuggt werden muss.
Keiner dieser Punkte lässt sich mit einer besseren Architektur lösen, und jeder sieht wie eine Verschlechterung des Modells aus, wenn er schiefgeht.
Sensoren tasten mit unterschiedlichen Raten und Latenzen ab. Ein nicht modellierter Versatz von einigen zehn Millisekunden wird zu einem Positionsfehler, der mit der Relativgeschwindigkeit wächst. Keine nachgelagerte Verarbeitung behebt ihn.
Intrinsische und extrinsische Parameter driften mit Temperatur, Vibration und Zeit. Ein System, das davon ausgeht, dass eine Werkskalibrierung auf einem Fahrzeug, einem Mast oder einem Maschinengestell fünf Jahre hält, wird langsam schlechter. Das sieht aus wie eine Verschlechterung des Modells, ist aber keine.
Unterschiedliche Sensoren, unterschiedliche Projektionen, unterschiedliche Montagepunkte und ein einziges Weltmodell, auf das sich alle einigen müssen.
Fusion funktioniert nur, wenn jeder Kanal eine kalibrierte Konfidenz meldet und nicht bloß einen Score, der zufällig zwischen null und eins liegt.
Das gilt für die meisten Deep-Learning-Modelle. Das zu beheben ist oft die größte einzelne Verbesserung der Genauigkeit, die irgendwo im Fusions-Stack zu holen ist.
Ein Sensor wird ausfallen, verdeckt, geblendet oder gestört werden. Das System braucht für diesen Fall ein vorab definiertes Verhalten und nicht das, was das Modell zufällig tut, wenn es Nullen erhält.
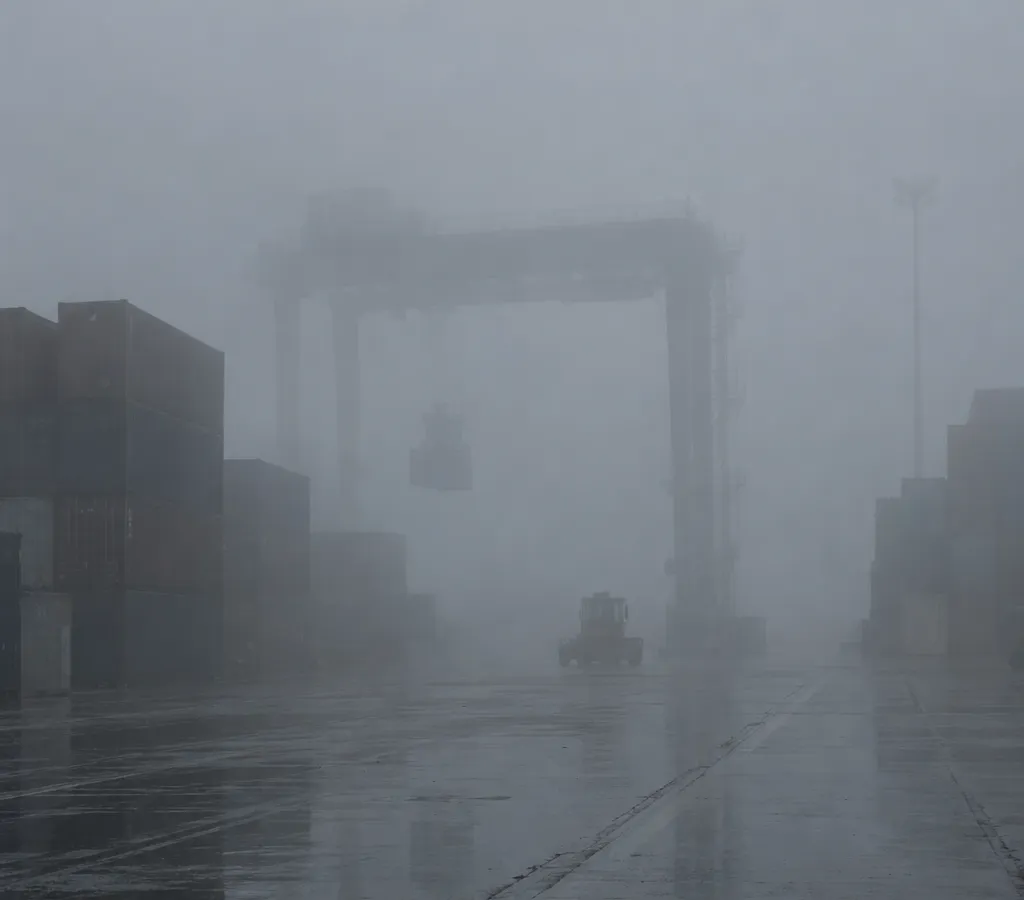
Entscheidend sind die Tests, bei denen sich die Sensoren widersprechen, und die, bei denen ein Kanal beeinträchtigt oder ausgefallen ist: Nebel, Dunkelheit, Blendung, Starkregen, Verdeckung, Störungen, eine ausgefallene Kamera, ein blockiertes Radom.
Der Widerspruch ist der ganze Grund, warum es den zweiten Sensor gibt. Ein Benchmark, der ihn nie erzeugt, testet die Fusion nicht.
Nebel, Dunkelheit, Blendung, Starkregen, Verdeckung, Störungen, eine ausgefallene Kamera, ein blockiertes Radom: jeder Fall für sich, nicht weggemittelt.
Bei einer Gesamtzahl kann ein starkes Ergebnis bei klarem Wetter einen Einbruch verdecken. Der Wert im eingeschränkten Betrieb ist der, für den das System gekauft wurde.
Ein Fusionssystem, das auf sauberen Daten besser abschneidet und zusammenbricht, sobald ein Eingang wegfällt, hat das Problem nicht gelöst, für das es gekauft wurde.
Wo das greift
Fusion ist keine Fernerkundungstechnik, die gelegentlich in die Industrie überschwappt. Sie greift überall dort, wo ein einzelner Kanal nicht mehr ausreicht. Sobald die Bedingungen schwierig genug werden, ist das fast überall der Fall.
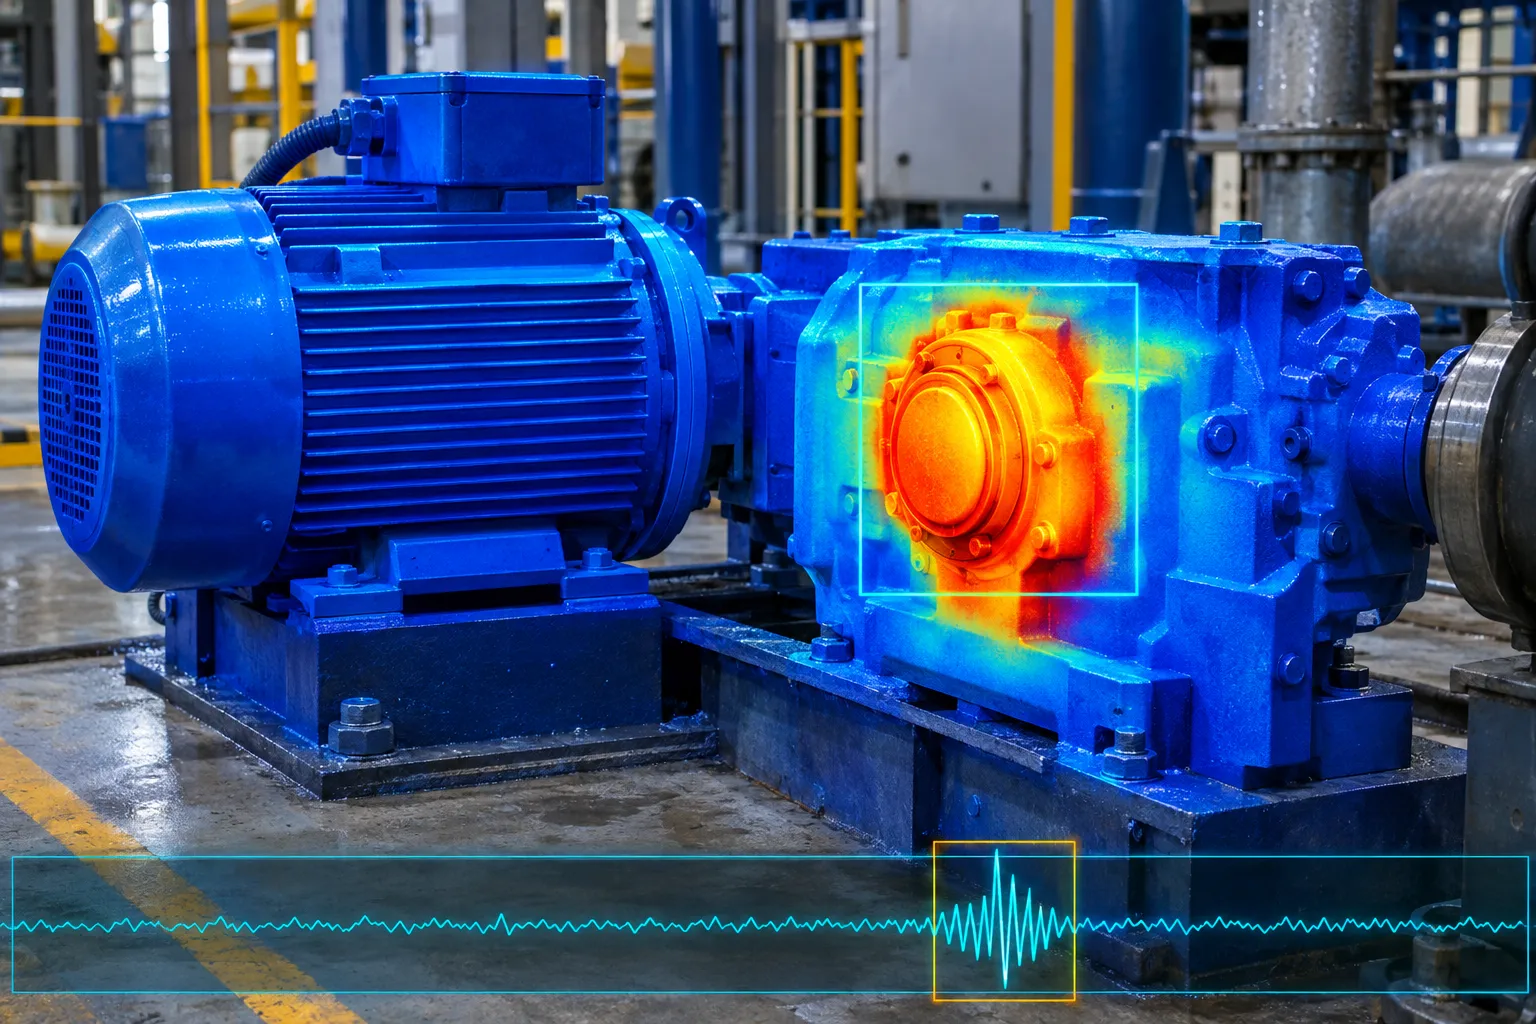
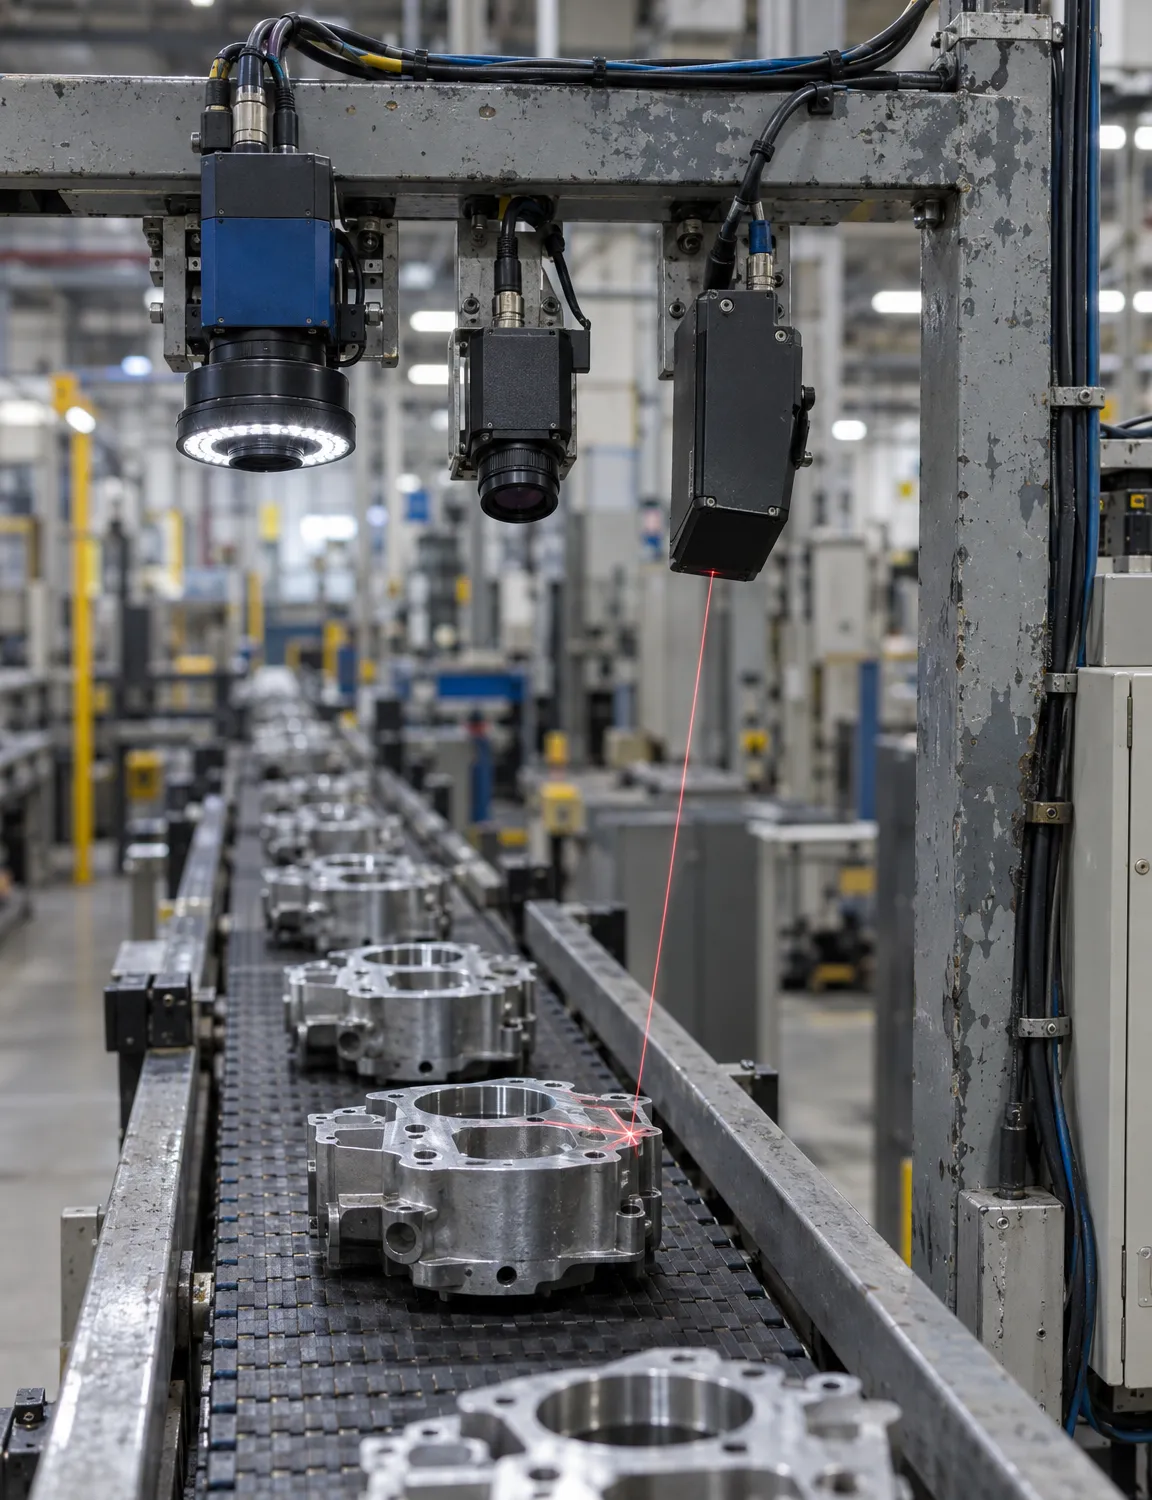
Kamerabild, Wärmebild und Prozessdaten erkennen gemeinsam, was keines davon allein erkennt: Oberflächenfehler, thermische Auffälligkeiten und eine Maschine, die bereits begonnen hatte zu driften.
Vorteile:
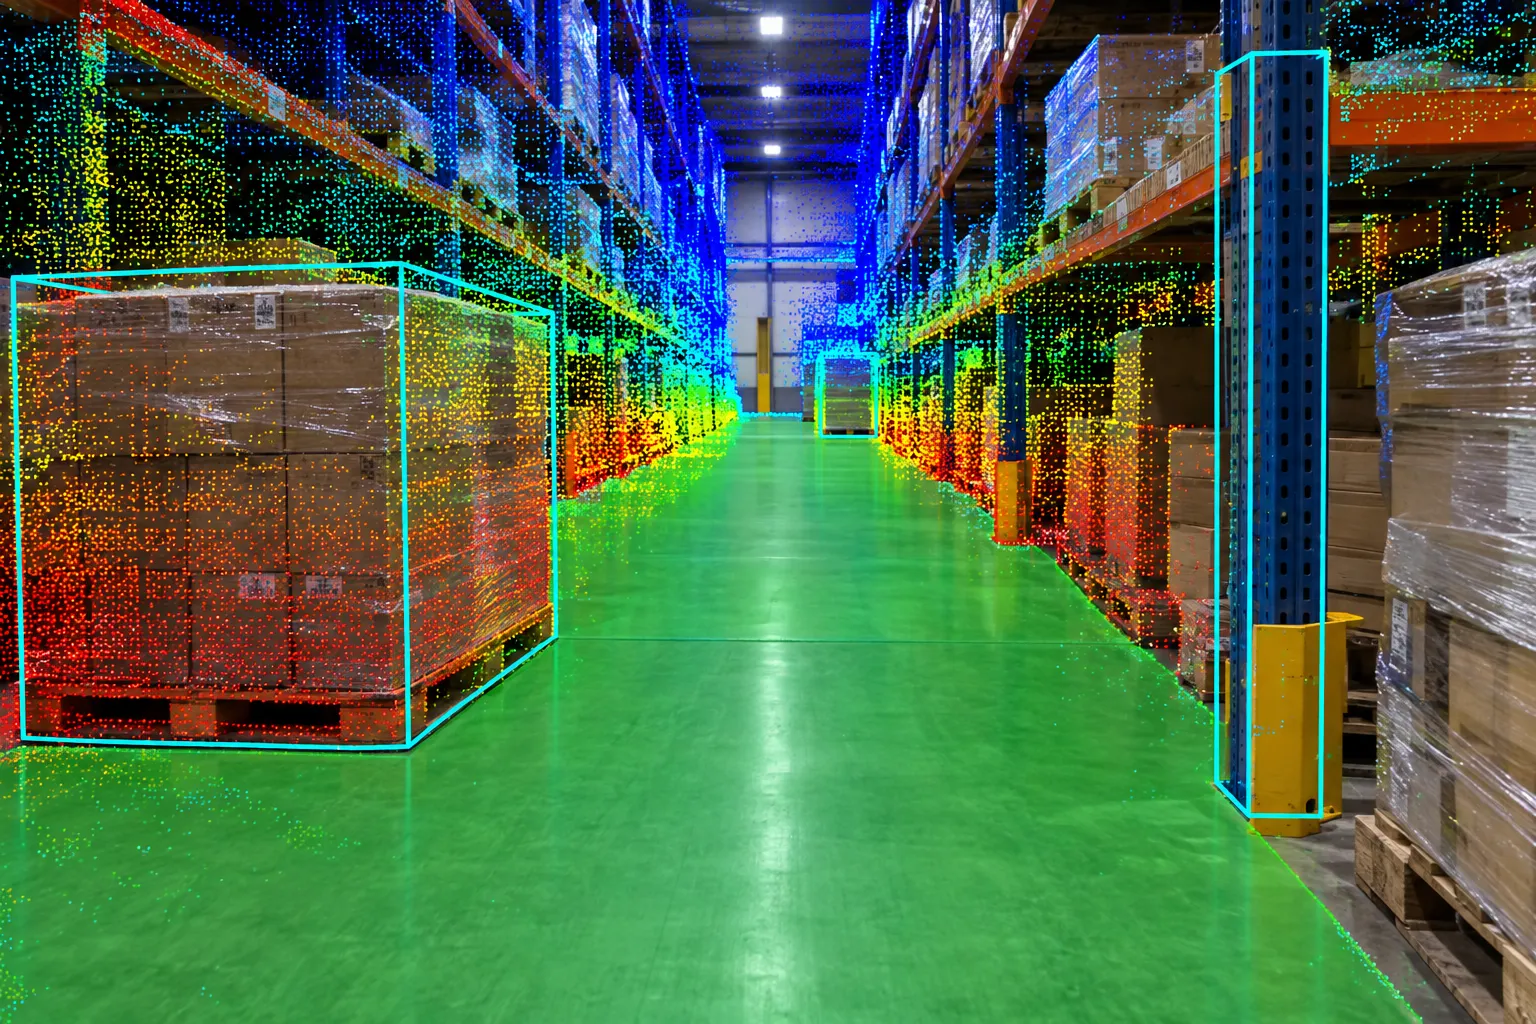
Wo eine Maschine ein brauchbares Weltmodell halten muss, während ein Sensor verdeckt, geblendet oder schlicht in die falsche Richtung ausgerichtet ist.
Vorteile:
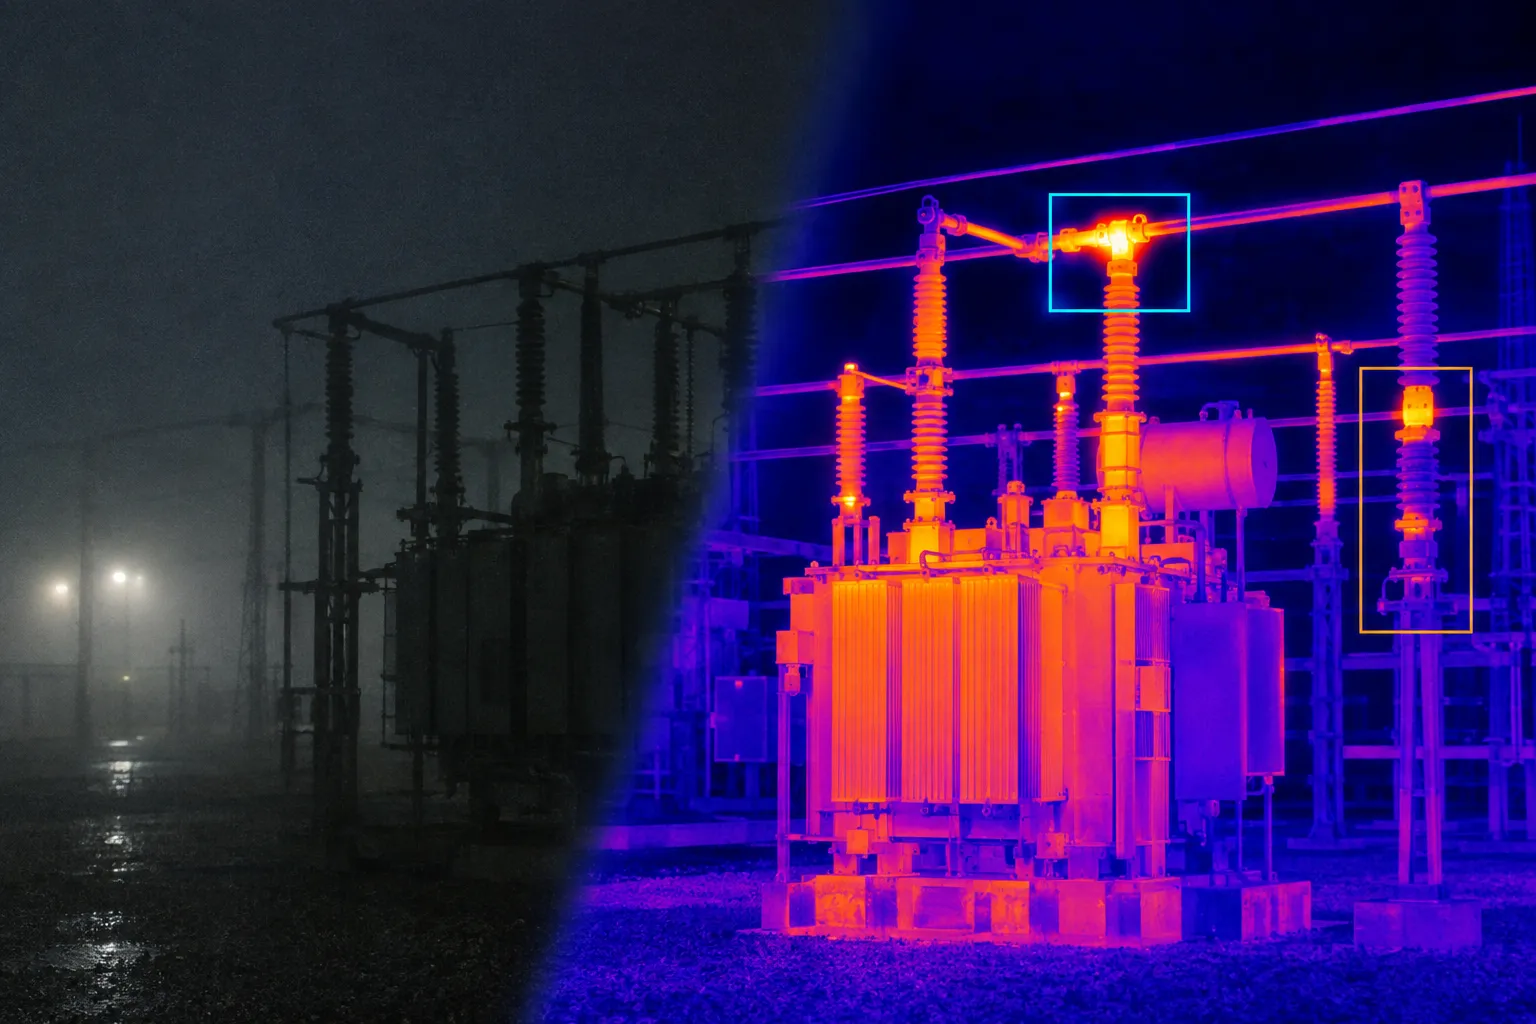
Anlagen, die bei jedem Wetter, bei Dunkelheit und mit nur zeitweisem Zugang beobachtet bleiben müssen, oft ohne Personal vor Ort.
Vorteile:
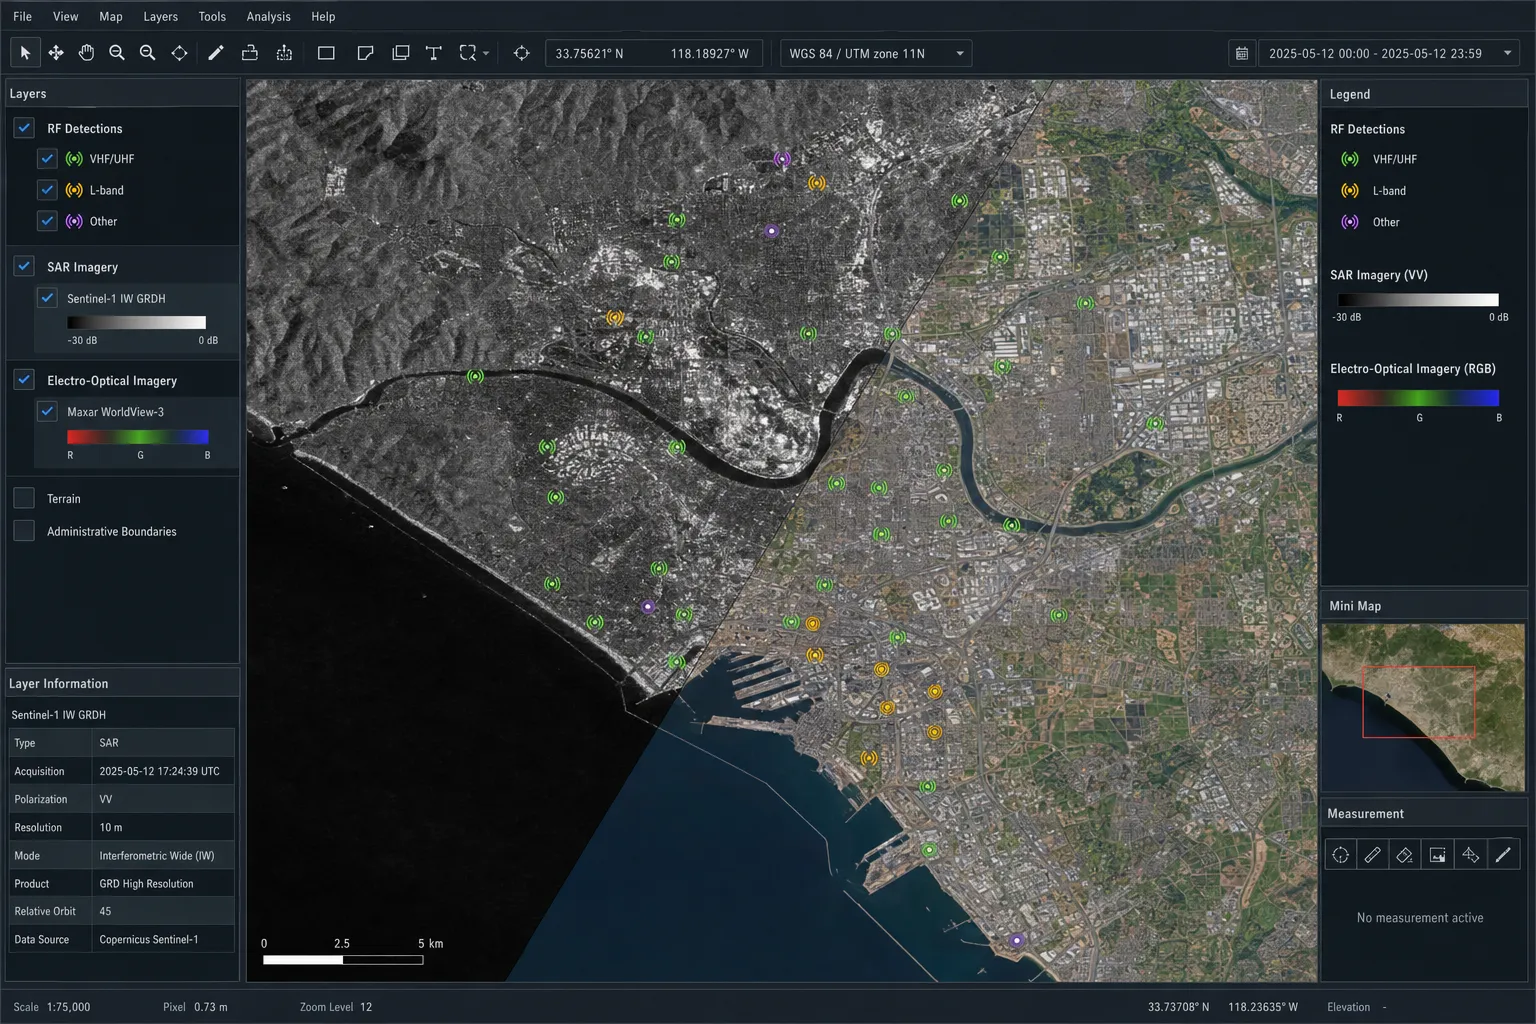
Überwachung und Erdbeobachtung, wo genau die relevanten Bedingungen die sind, die ein einzelner Kanal nicht abdecken kann, und wo weltraumgestützte und luftgestützte Quellen in Einklang gebracht werden müssen.
Vorteile:
Architekturbewertung
Wenn die ehrliche Antwort lautet, dass ein gut gewählter Sensor die Aufgabe erfüllt, ist das ein günstigeres System. Dann sagen wir Ihnen das.
Ob die Kanäle unter den für Sie relevanten Bedingungen tatsächlich unterschiedlich versagen oder ob der zweite zusammen mit dem ersten ausfällt.
Früh, auf Merkmalsebene oder spät. Entschieden danach, was zertifiziert, erklärt und debuggt werden muss, und nicht nach einem Benchmark.
Die Kalibrier- und Synchronisationsinfrastruktur, die das System braucht, um korrekt zu bleiben, wenn Temperatur, Vibration und Zeit ihm zusetzen.
Mehrere Wahrnehmungsketten in Echtzeit plus fusionierter Schätzer, in Watt und Euro beziffert, bevor eine Geräteklasse gewählt wird.
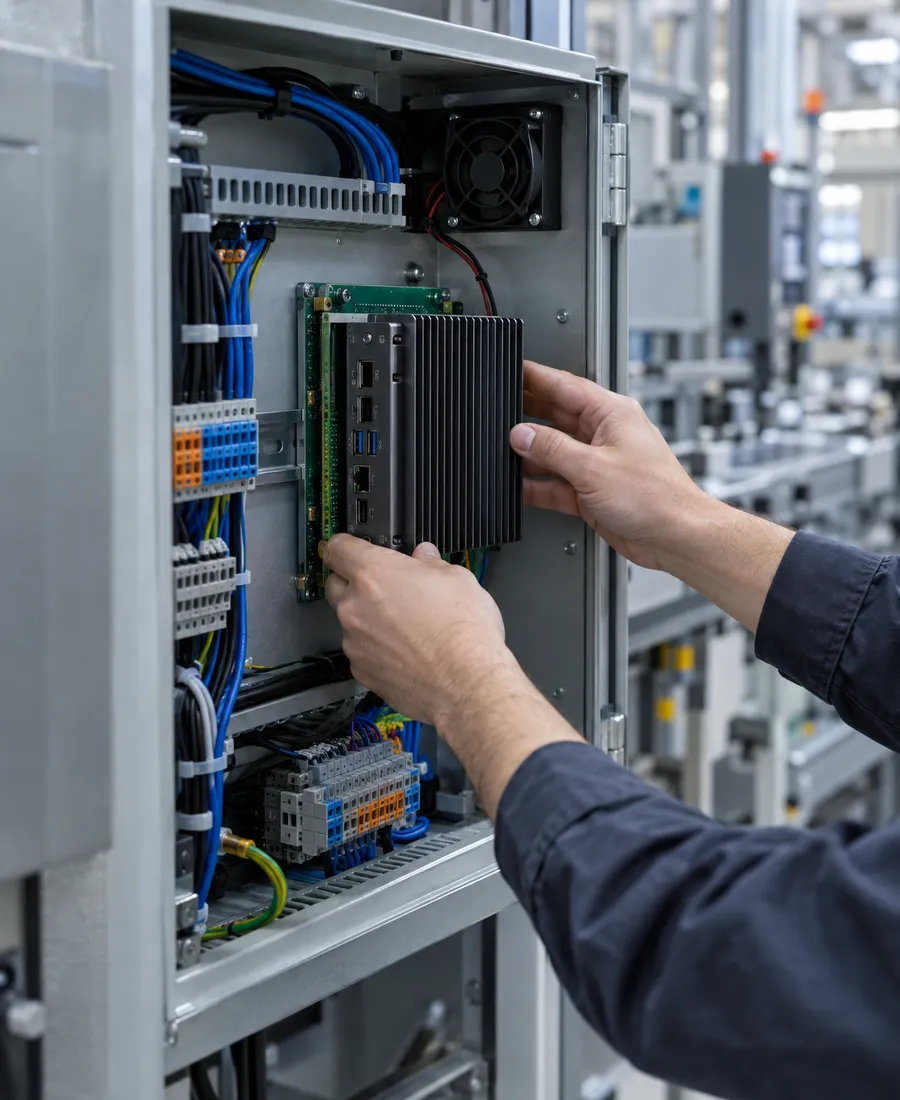
Mehrere Wahrnehmungsketten gleichzeitig bedeuten eine wesentlich höhere Rechen- und Leistungslast als jede einzelne Kette. Hier ist die Wahl der Geräteklasse kein Detail mehr.
Wo echte Multisensordaten knapp sind, bei seltenen Ereignissen und erschwerten Bedingungen, kann Simulation korrelierte synthetische Daten über alle Modalitäten mit exakter Ground Truth erzeugen.
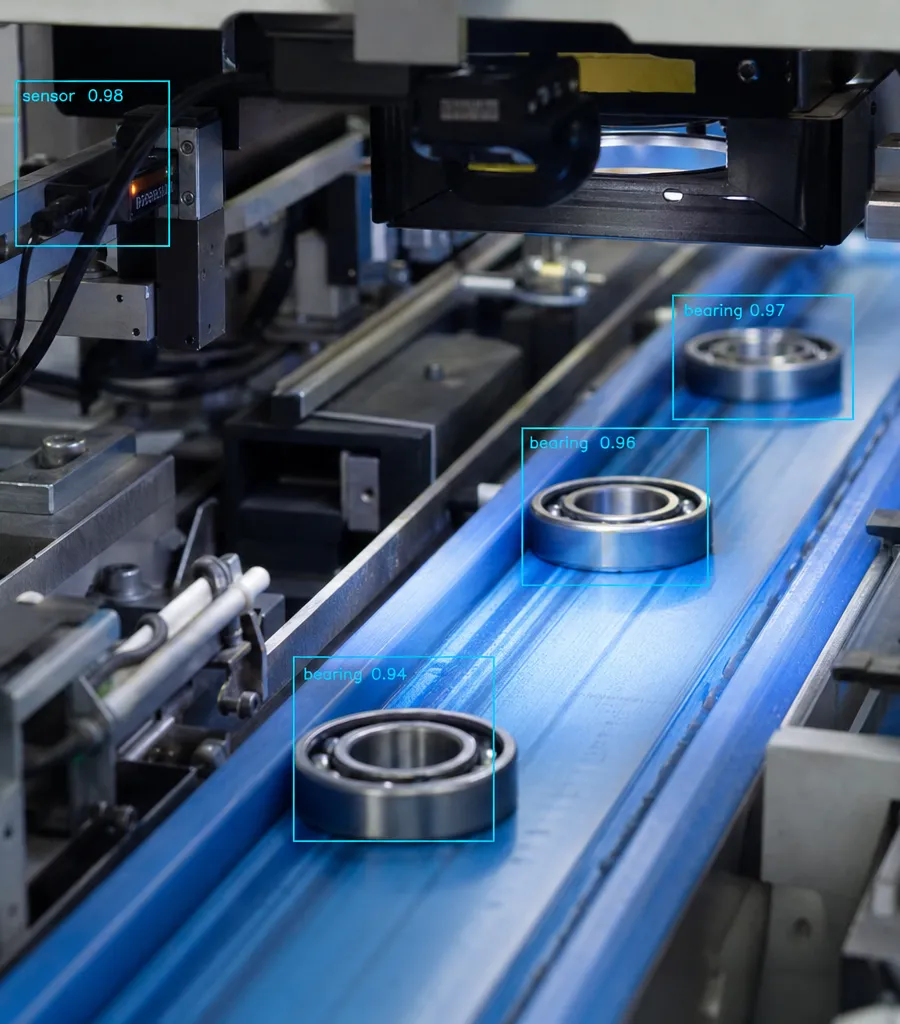
Der optische Kanal für sich: worin er gut ist und unter welchen Bedingungen er nicht mehr ausreicht.
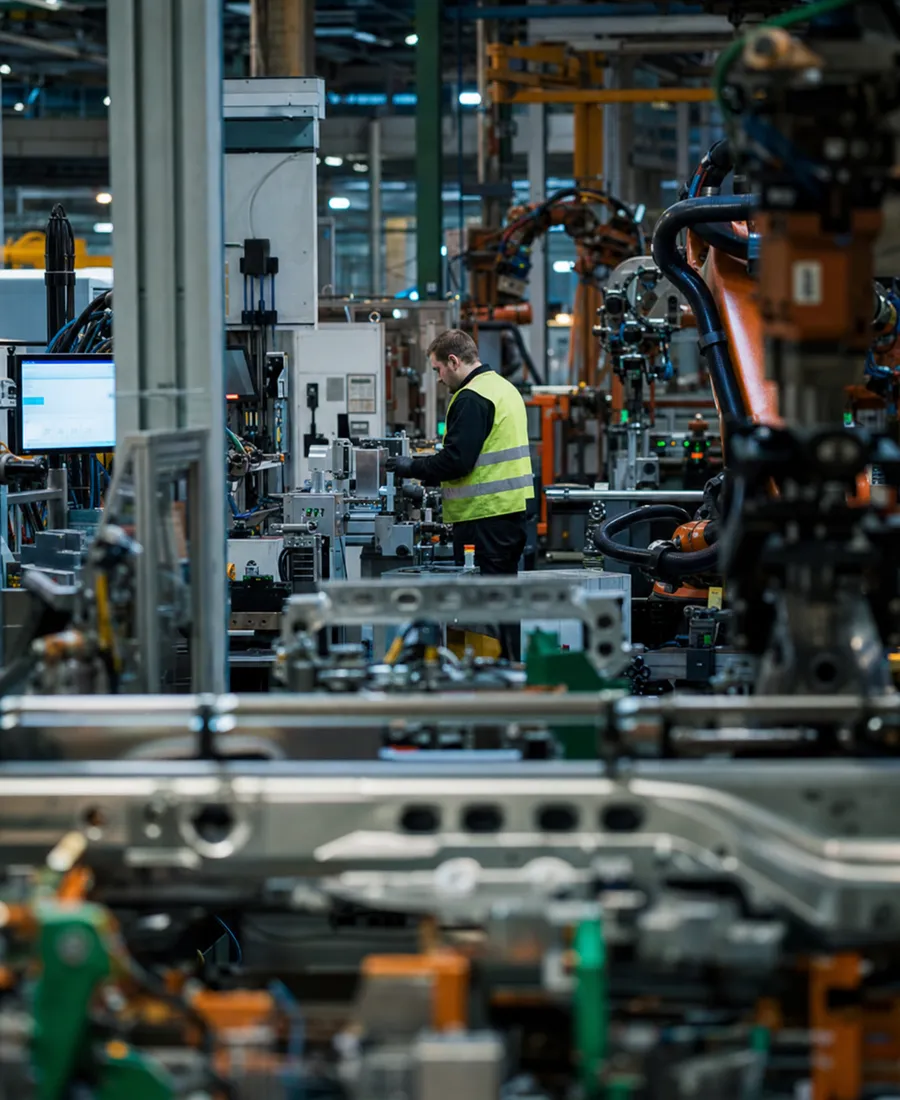
Kamerabild, Wärmebild und Prozessdaten an derselben Linie erkennen, was keines davon allein erkennt.
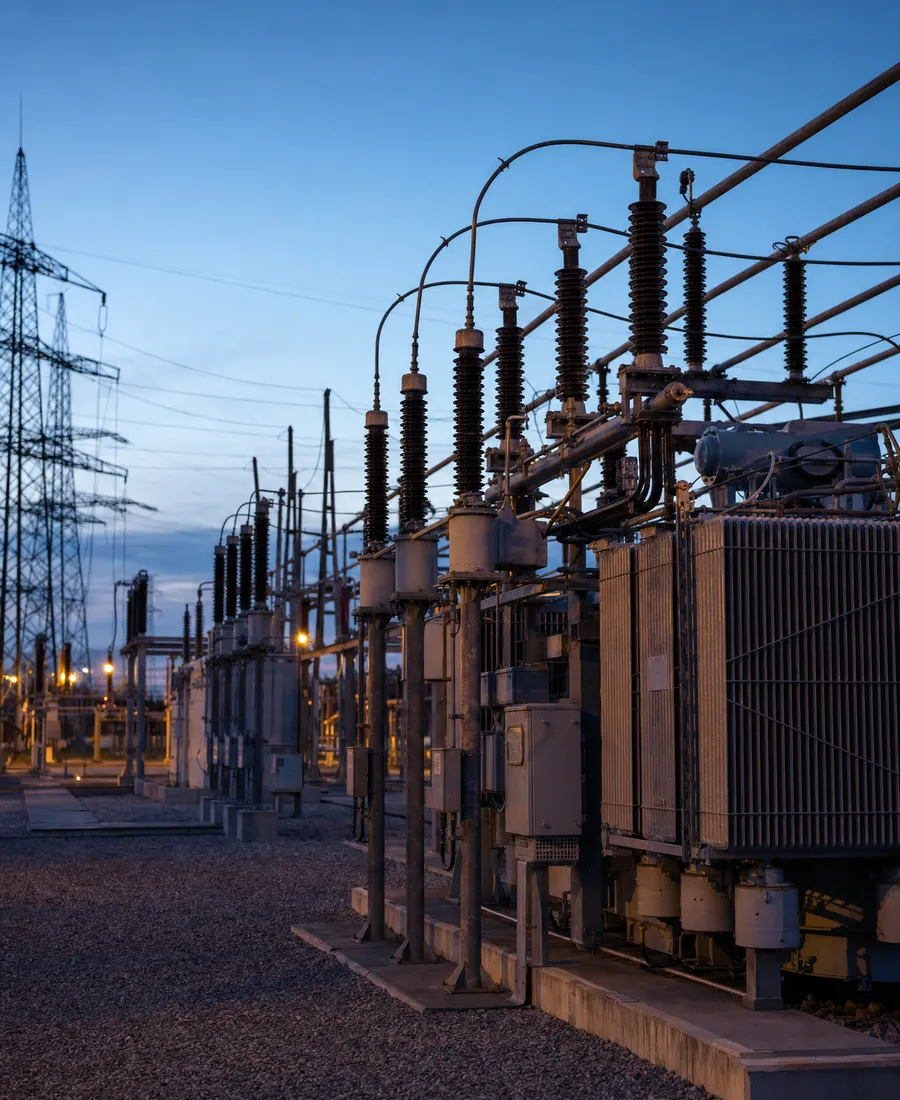
Überwachung kritischer Infrastruktur, bei der Anlagen unter Bedingungen beobachtet bleiben müssen, an denen jeder einzelne Sensor scheitert.
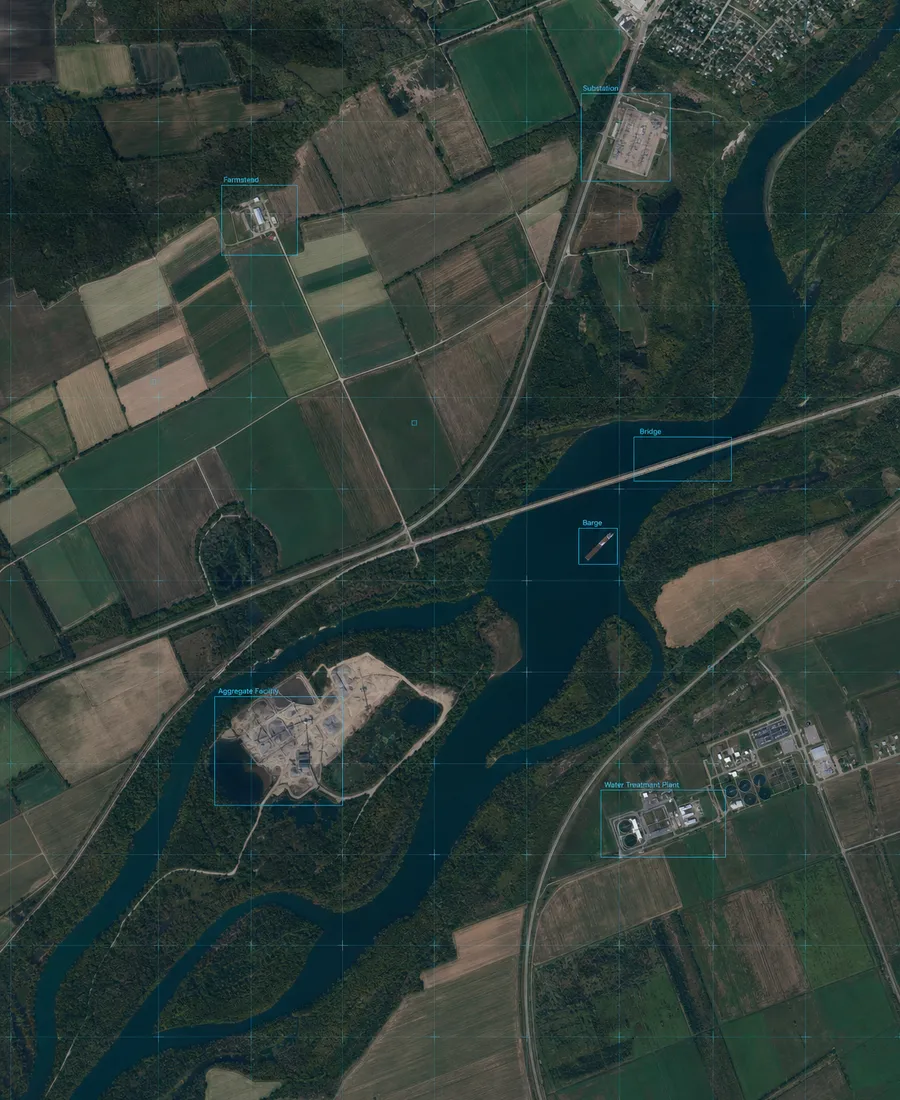
Weltraum- und luftgestützte Quellen zu einem Lagebild kombinieren, das auch bei Wetter und Dunkelheit trägt.
Wir sagen Ihnen, ob sich Ihre Sensoren unter diesen Bedingungen wirklich ergänzen, wo die Fusion stattfinden sollte und wie hoch das Rechenbudget tatsächlich ausfällt.
Strategie- & Architektur-Review vereinbaren